目录
快速导航-
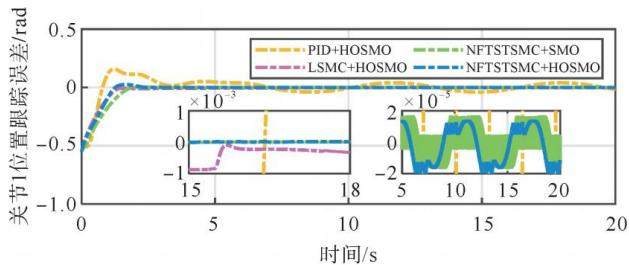
智能装备 | 速度传感器失效的动车巡检机械臂超螺旋滑模控制算法研究
智能装备 | 速度传感器失效的动车巡检机械臂超螺旋滑模控制算法研究
-
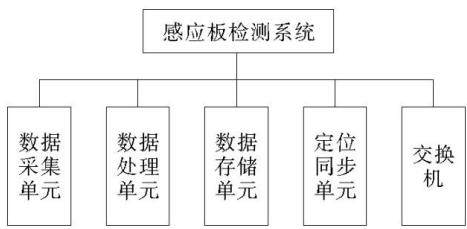
智能装备 | 基于 3D 相机的感应板检测系统研制与应用
智能装备 | 基于 3D 相机的感应板检测系统研制与应用
-
智能装备 | 轨道交通站台门激光与视觉技术的防护应用
智能装备 | 轨道交通站台门激光与视觉技术的防护应用
-
研究·开发 | 动力集中动车组前端防爬吸能结构开发及力学匹配
研究·开发 | 动力集中动车组前端防爬吸能结构开发及力学匹配
-
研究·开发 | 基于动态泄放通道的高速列车“轮-轨”电弧抑制方法
研究·开发 | 基于动态泄放通道的高速列车“轮-轨”电弧抑制方法
-
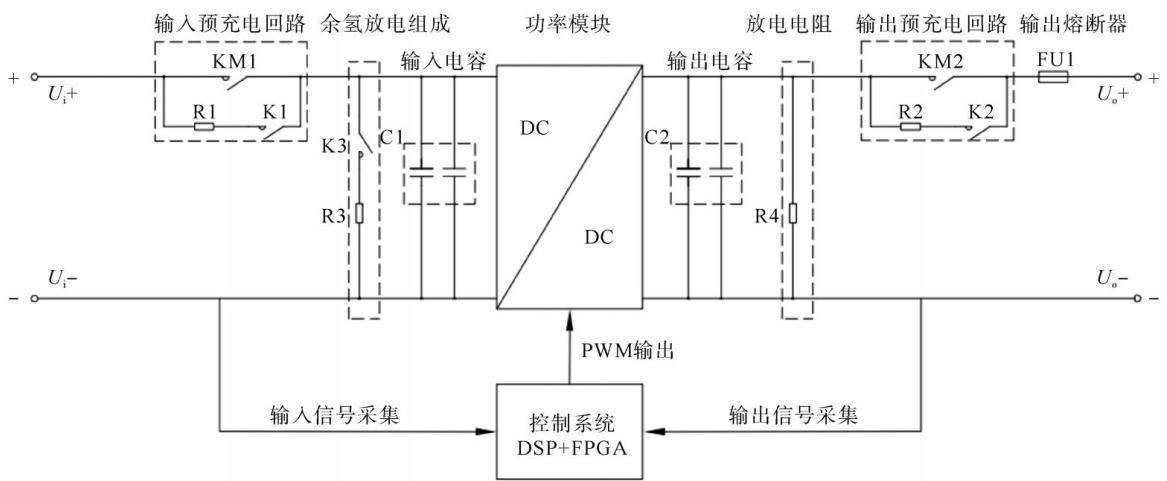
研究·开发 | 基于氢燃料电池的轨道交通车辆 Boost 型 DC/DC 变换器设计
研究·开发 | 基于氢燃料电池的轨道交通车辆 Boost 型 DC/DC 变换器设计
-
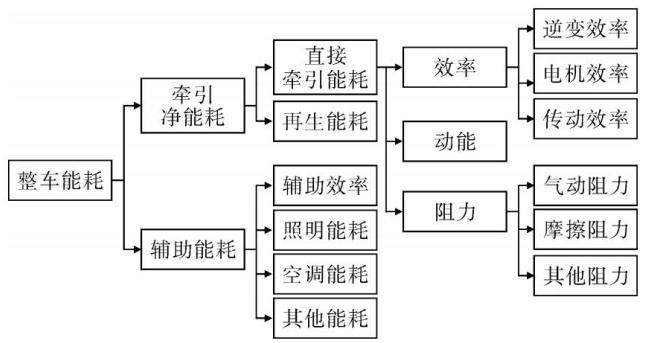
研究·开发 | 地铁列车牵引节能策略的优化与实践
研究·开发 | 地铁列车牵引节能策略的优化与实践
-
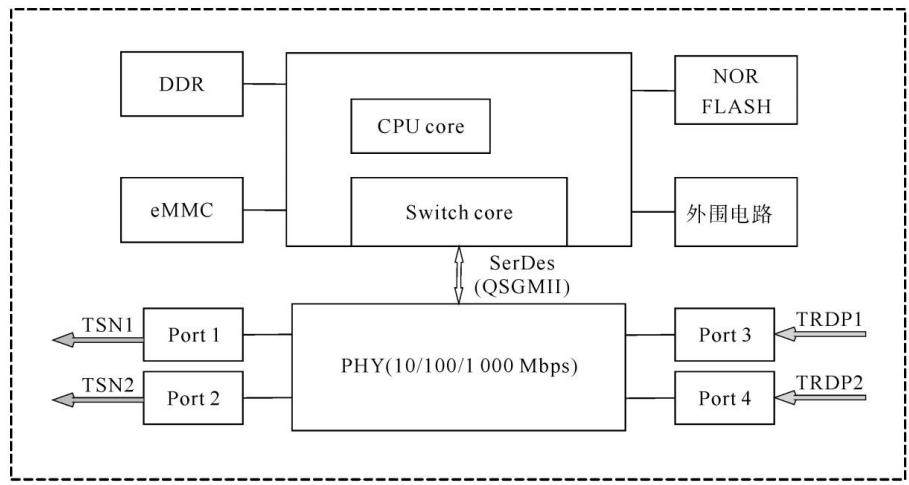
研究·开发 | 采用 TSN 的 TCMS 网络 TRDP 网关设计与实现
研究·开发 | 采用 TSN 的 TCMS 网络 TRDP 网关设计与实现
-
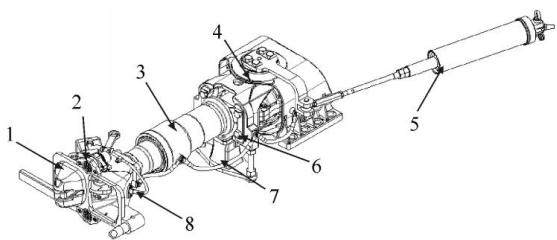
研究·开发 | 单轨列车用钩缓装置研制
研究·开发 | 单轨列车用钩缓装置研制
-
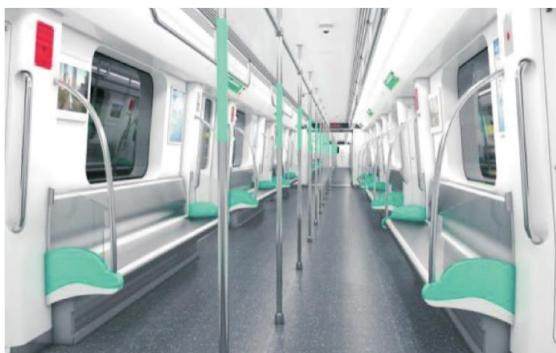
研究·开发 | 拉绕编工艺轻量化扶手杆的设计与研究
研究·开发 | 拉绕编工艺轻量化扶手杆的设计与研究
-
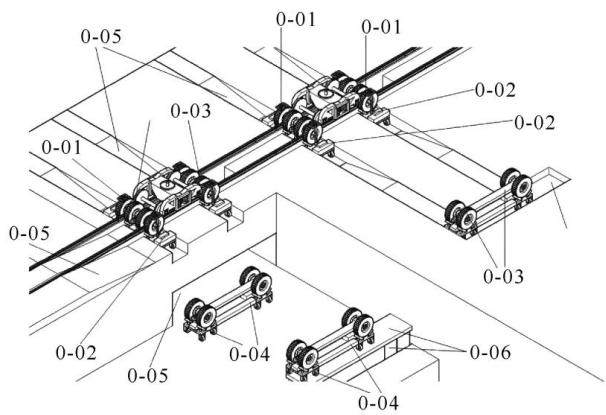
研究·开发 | 智能铁公变装设备的设计与研究
研究·开发 | 智能铁公变装设备的设计与研究
-
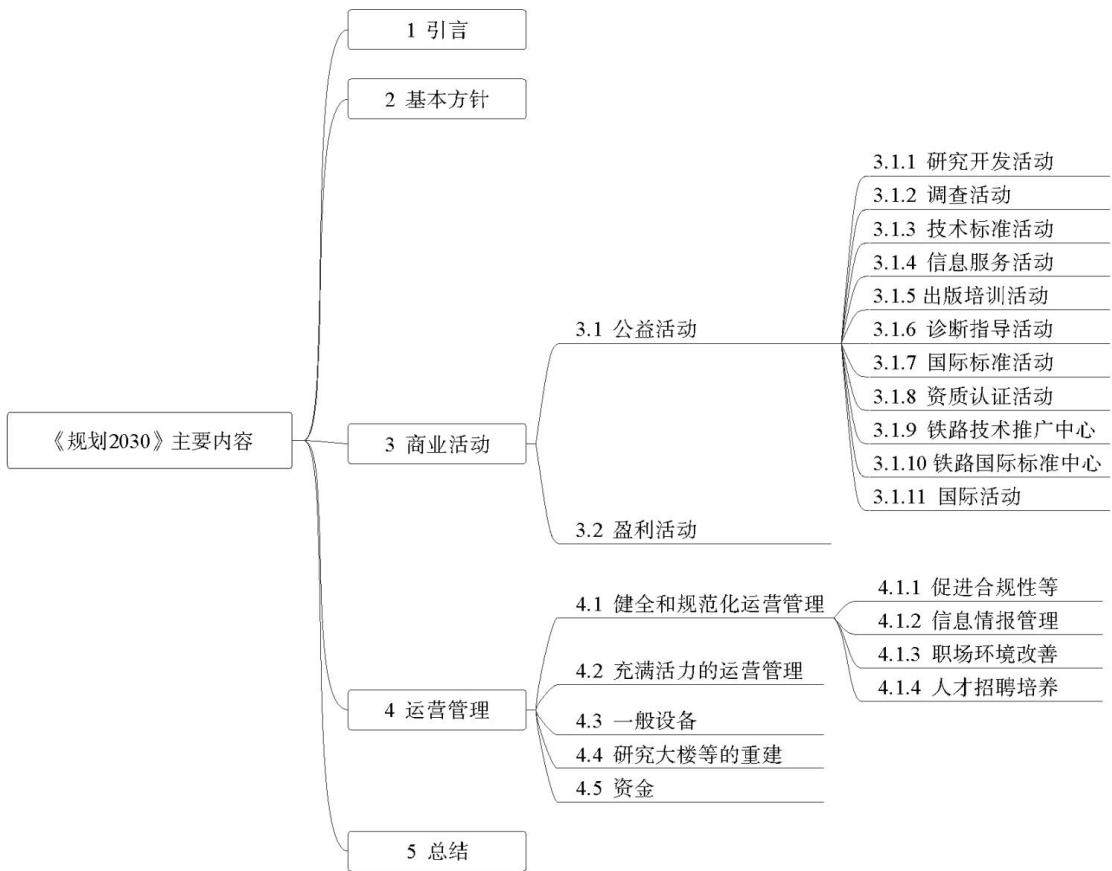
研究·开发 | 日本铁道综研所 2030 年规划及对我国的启示
研究·开发 | 日本铁道综研所 2030 年规划及对我国的启示
-
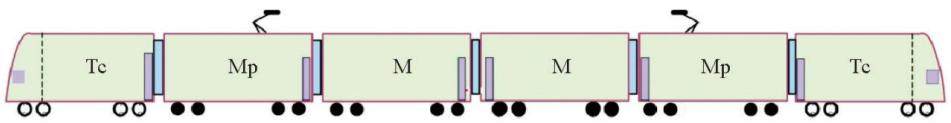
运用·检修 | 地铁车辆维修模式研究与实践
运用·检修 | 地铁车辆维修模式研究与实践
-
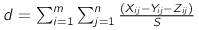
运用·检修 | 基于走行部监测系统的列车镟修策略研究
运用·检修 | 基于走行部监测系统的列车镟修策略研究
-
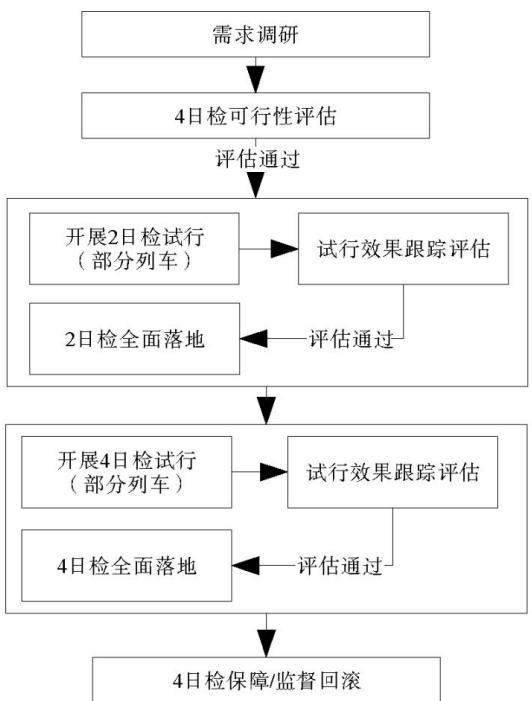
运用·检修 | 基于分阶段试行及跟踪评估的 4 日检模式研究及应用
运用·检修 | 基于分阶段试行及跟踪评估的 4 日检模式研究及应用
-
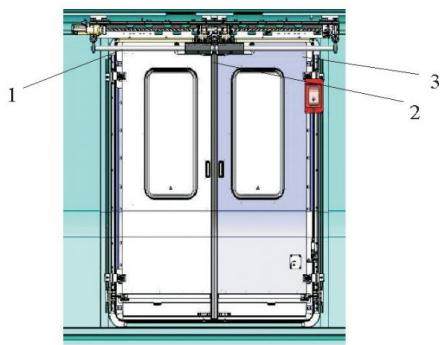
运用·检修 | 地铁车辆客室侧门漏雨问题分析及应对策略
运用·检修 | 地铁车辆客室侧门漏雨问题分析及应对策略
-
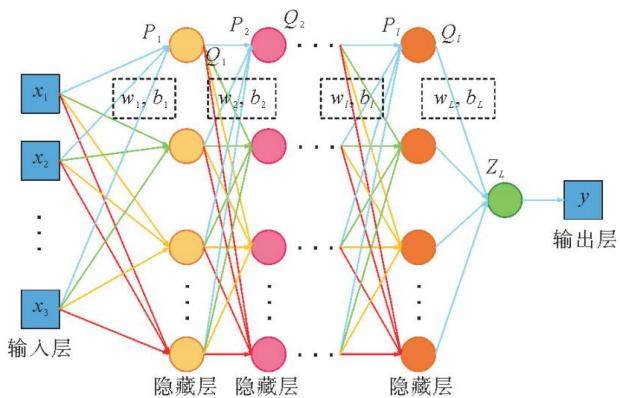
运营·管理 | 基于 VMD-MLP-BP 的城市轨道交通短时客流预测方法
运营·管理 | 基于 VMD-MLP-BP 的城市轨道交通短时客流预测方法
-
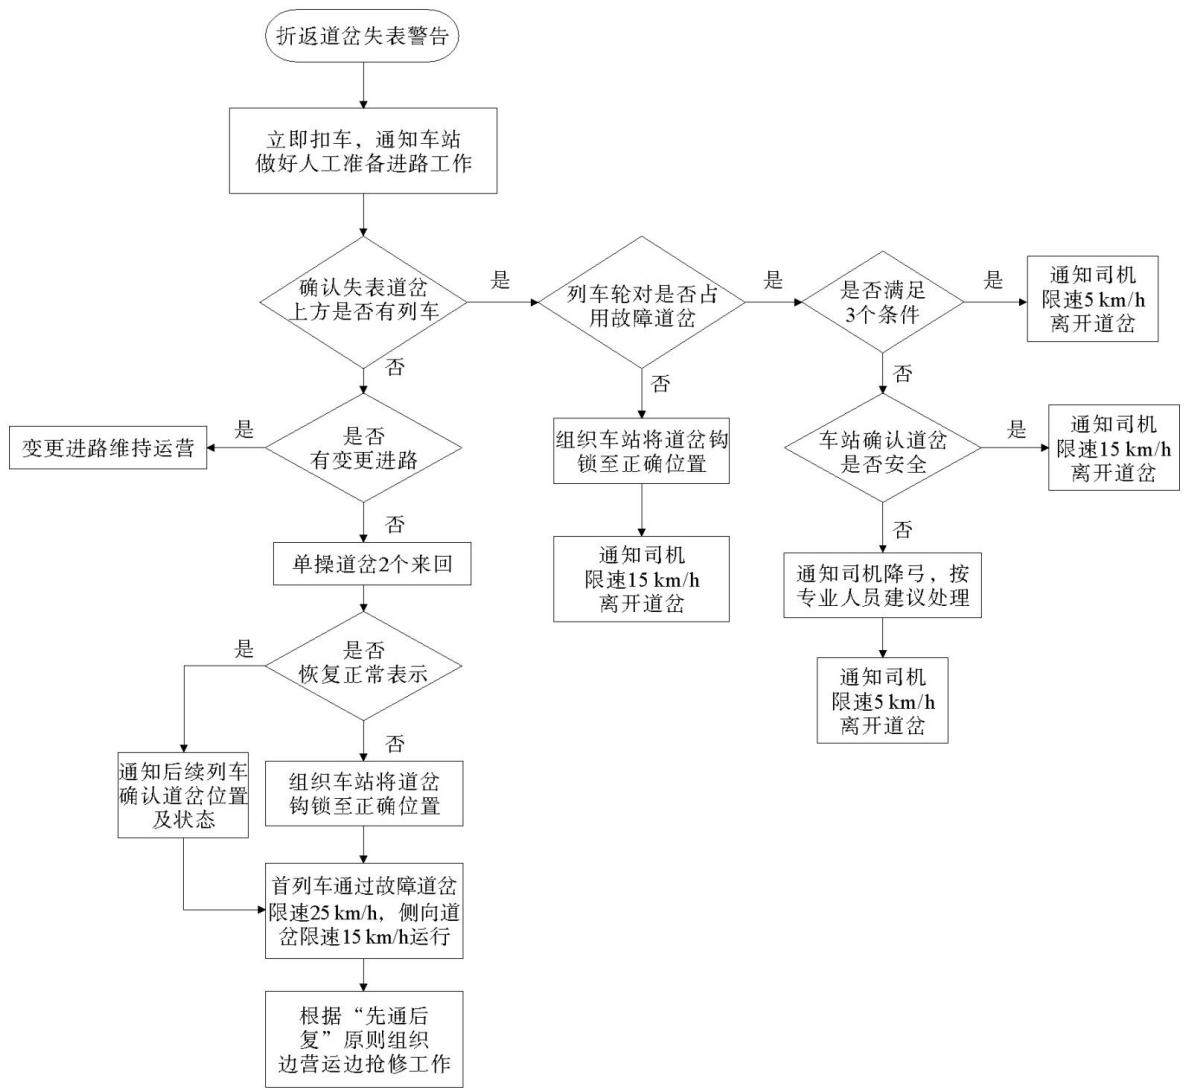
运营·管理 | 石家庄地铁3号线折返道岔故障行车组织方案研究
运营·管理 | 石家庄地铁3号线折返道岔故障行车组织方案研究



 登录
